
星火自动驾驶大赛赛事集锦--借道绕行场景
2024-04-17 12:241169970
场景描述:
车在单向车道行驶时,如遇前方车辆出现故障,主车可以借道绕行,为了保证行驶安全,借道区域应该在30米内。
评判标准:
车在规定时间内或者30m范围内完成绕行,超出30m本场景计0分。
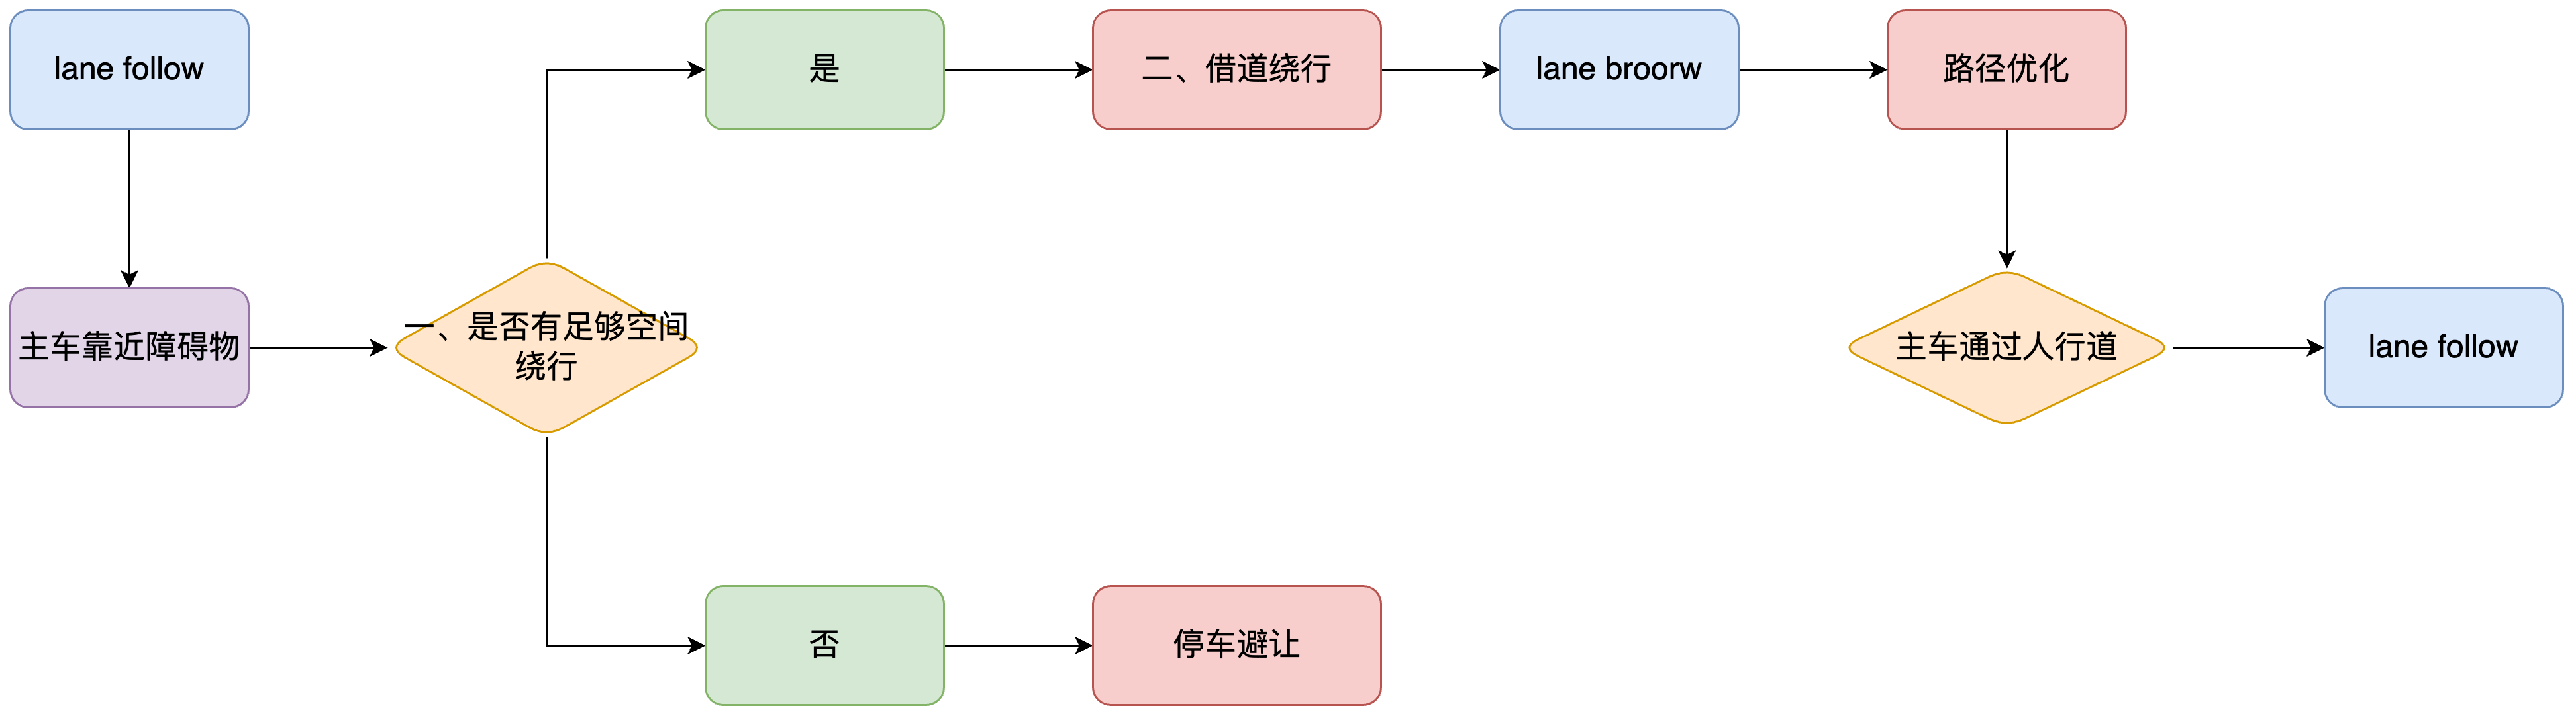
解题思路:
借道绕行流程图:
实验步骤:
1、启动仿真环境
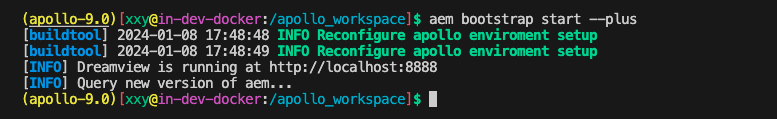
(1)在终端中输入以下指令,启动dreamview
aem bootstrap start --plus
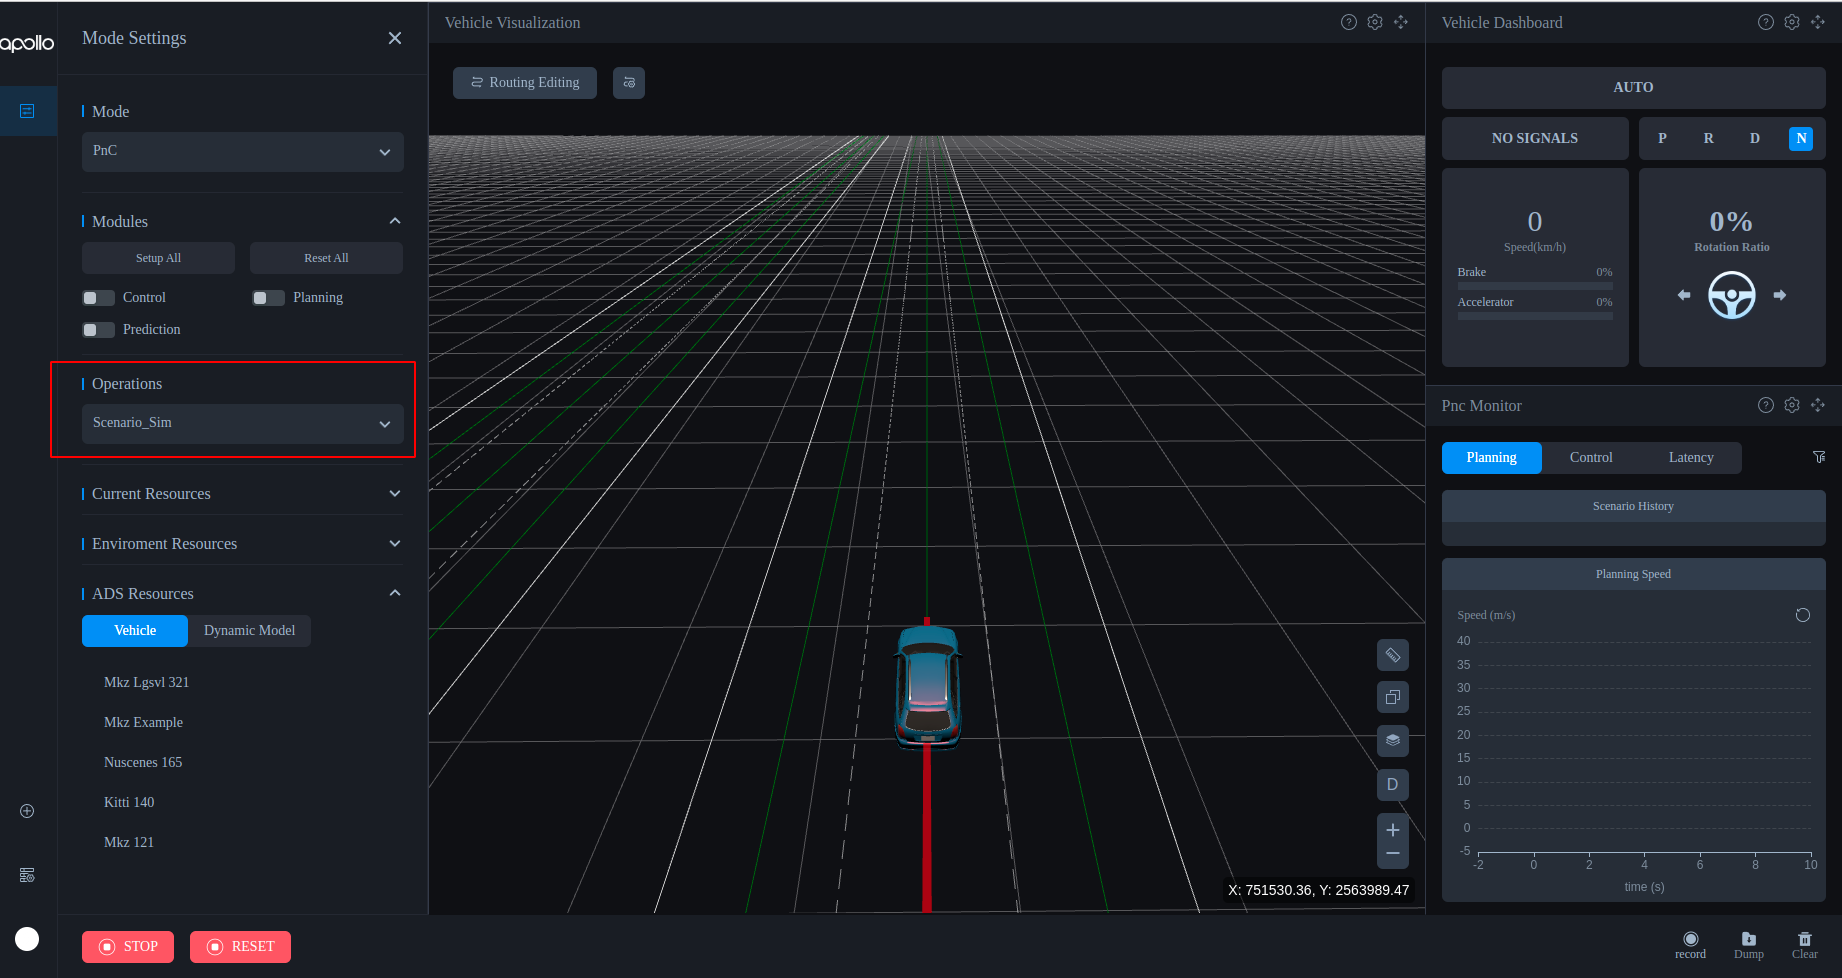
(2)左侧导航栏打开Mode Setting面板,模式选择PnC Mode,操作选择Scenario_sim,进入仿真模式。
2、借道绕行配置实践实验流程:
借道绕行配置参数同步
输入全局配置参数同步指令,系统将自动将全局配置参数复制到profile的default目录中,然后就可以在profile目录上轻松修改配置参数。
buildtool profile config init --package planning-task-lane-borrow-path --profile=default
使用default目录这份配置
# 使用名字叫default的这份配置aem profile use default
查看profile插件目录结构:
tree profiles/default/modules/planning/tasks/lane_borrow_path/
目录结构:
profiles/default/modules/planning/tasks/lane_borrow_path/`-- conf`-- default_conf.pb.txt
借道绕行配置实践:
选择借道通行场景:
原始配置参数仿真:
修改借道(crosswalk)配置参数:
在工作apollo_workspace工作目录找到profiles/default/modules/planning/traffic_rules/crosswalk/conf/default_conf.pb.txt配置文件,调整绕行时候的路径优化,达到我们期望绕行的效果。
path_optimizer_config {l_weight: 1.0dl_weight: 20.0ddl_weight: 1000.0dddl_weight: 50000.0path_reference_l_weight: 100.0lateral_derivative_bound_default: 2.0}
修改之后保存代码后进行仿真。
修改之后保存代码后进行仿真。
(2)修改好代码参数后,保存这个文件,在Module Controller中重启planning模块(必须步骤)
(3)重新选择借道通行场景,观察调整前有何变化
原创声明,本文由作者授权发布于Apollo开发者社区,未经许可,不得转载。
发表评论已发表 0 条评论
登录后可评论,请前往 登录
暂无评论~快去发表自己的独特见解吧!
目录
场景描述:
评判标准:
解题思路:
实验步骤:
1、启动仿真环境
2、借道绕行配置实践实验流程:
借道绕行配置参数同步
借道绕行配置实践: